


ASTRA, il robot progettato dal California Institute of Technology, ha assemblato in orbita una sezione di un traliccio senza che gli astronauti intervenissero fisicamente. È un risultato sperimentale, non la costruzione di un’antenna completa: il sistema aveva due sezioni già realizzate a Terra, le ha dispiegate nello spazio e ne ha costruita una terza. La distinzione è essenziale per capire che cosa dimostra davvero la missione annunciata da Caltech il 5 novembre 2026 e confermata dalla DARPA.
Il valore dell’esperimento consiste nell’aver verificato una tecnica di assemblaggio orbitale per strutture troppo grandi da lanciare già completamente montate. Le possibili applicazioni future comprendono grandi antenne e riflettori per telescopi, ma non sono prestazioni operative già ottenute.
Come funziona il robot ASTRA
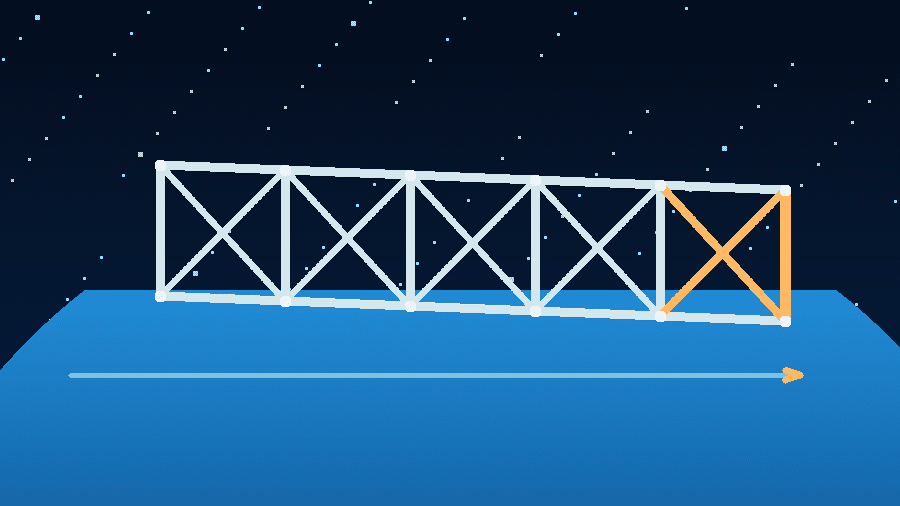
ASTRA significa Autonomous In-Space Tensioned Reflector Assembly. È una dimostrazione del programma NOM4D, finanziato dalla DARPA per studiare la costruzione di strutture leggere e di grandi dimensioni direttamente nello spazio. Un manipolatore robotico preleva tubi compositi e giunti da contenitori dedicati, li posiziona e li collega per formare sezioni ripetibili del traliccio. Nel processo viene distribuito anche un sottile materiale riflettente, destinato a una futura antenna.
La differenza rispetto a una struttura semplicemente ripiegata e dispiegata dopo il lancio è importante: qui alcuni elementi vengono effettivamente collegati in orbita. Il principio può ridurre la dipendenza dalle dimensioni del vano di carico del razzo, ma non elimina le difficoltà di affidabilità, controllo e manutenzione.
Che cosa è stato costruito in orbita, e che cosa no
ASTRA è partito il 30 marzo 2026 con il vettore SpaceX Transporter-16, ospitato sul veicolo Vigoride 7 di Momentus. Il carico includeva due sezioni preassemblate, il manipolatore e i componenti necessari a proseguire la costruzione.
| Elemento | Stato documentato |
|---|---|
| Due sezioni iniziali | Costruite a Terra e dispiegate in orbita |
| Terza sezione del traliccio | Assemblata dal sistema robotico in orbita |
| Traliccio completo a 11 sezioni | Non completato al momento del comunicato |
| Antenna riflettente di 1,4 metri pienamente operativa | Non dimostrata |
Caltech descrive il successo della terza sezione, ma precisa che l’obiettivo complessivo era un riflettore di circa 1,4 metri composto da 11 sezioni. La dimostrazione è una prova di fattibilità dell’assemblaggio, non una certificazione di un’infrastruttura completa e funzionante. La data prevista per la conclusione della missione era dicembre 2026, e il gruppo considerava improbabile completare l’intero traliccio entro allora.
Perché sono servite correzioni dalla Terra
La parola «autonomo» descrive la capacità del robot di eseguire operazioni di assemblaggio, non l’assenza totale di supervisione umana. I tecnici a Terra inviavano comandi attraverso Vigoride e verificavano i risultati usando le fotografie scaricate dal sistema. Per diagnosticare le anomalie hanno riprodotto i problemi su un esemplare gemello conservato in laboratorio.
Caltech riferisce circa sette-otto finestre quotidiane di comunicazione, ognuna di circa quindici minuti. Un’attività relativamente semplice in laboratorio diventa complessa quando ogni errore deve essere osservato, diagnosticato e corretto attraverso collegamenti intermittenti. Questa è una delle lezioni ingegneristiche più utili del test.
A cosa potrebbe servire costruire strutture nello spazio
Le prospettive citate da Caltech e DARPA sono grandi riflettori per telescopi, antenne radio e superfici destinate ad altre infrastrutture spaziali. Si tratta di applicazioni potenziali: ASTRA non ha testato un radiotelescopio operativo né dimostrato produzione industriale in orbita. Il risultato acquisito è circoscritto ma concreto: una sezione modulare è stata assemblata nello spazio con un sistema robotico.
In questo senso la dimostrazione si collega a un campo più ampio della robotica progettata per operare in ambienti difficili, dove l’architettura meccanica conta almeno quanto il software. Diverso è l’approccio delle infrastrutture già presenti in orbita, come mostra il tema della gestione dei veicoli alla Stazione spaziale internazionale: ASTRA sperimenta invece la costruzione di elementi direttamente sul posto.
Il risultato da ricordare
ASTRA ha dimostrato che un manipolatore robotico può aggiungere una sezione a un traliccio direttamente in orbita. Non ha ancora dimostrato di poter costruire autonomamente un’antenna completa e utilizzabile. È questa differenza, verificabile nei resoconti dei responsabili dell’esperimento, a misurare sia il progresso raggiunto sia il lavoro ancora necessario.
Entra nella conversazione
Condividi il tuo punto di vista: non serve creare un account. I contributi restano soggetti alla moderazione editoriale.