


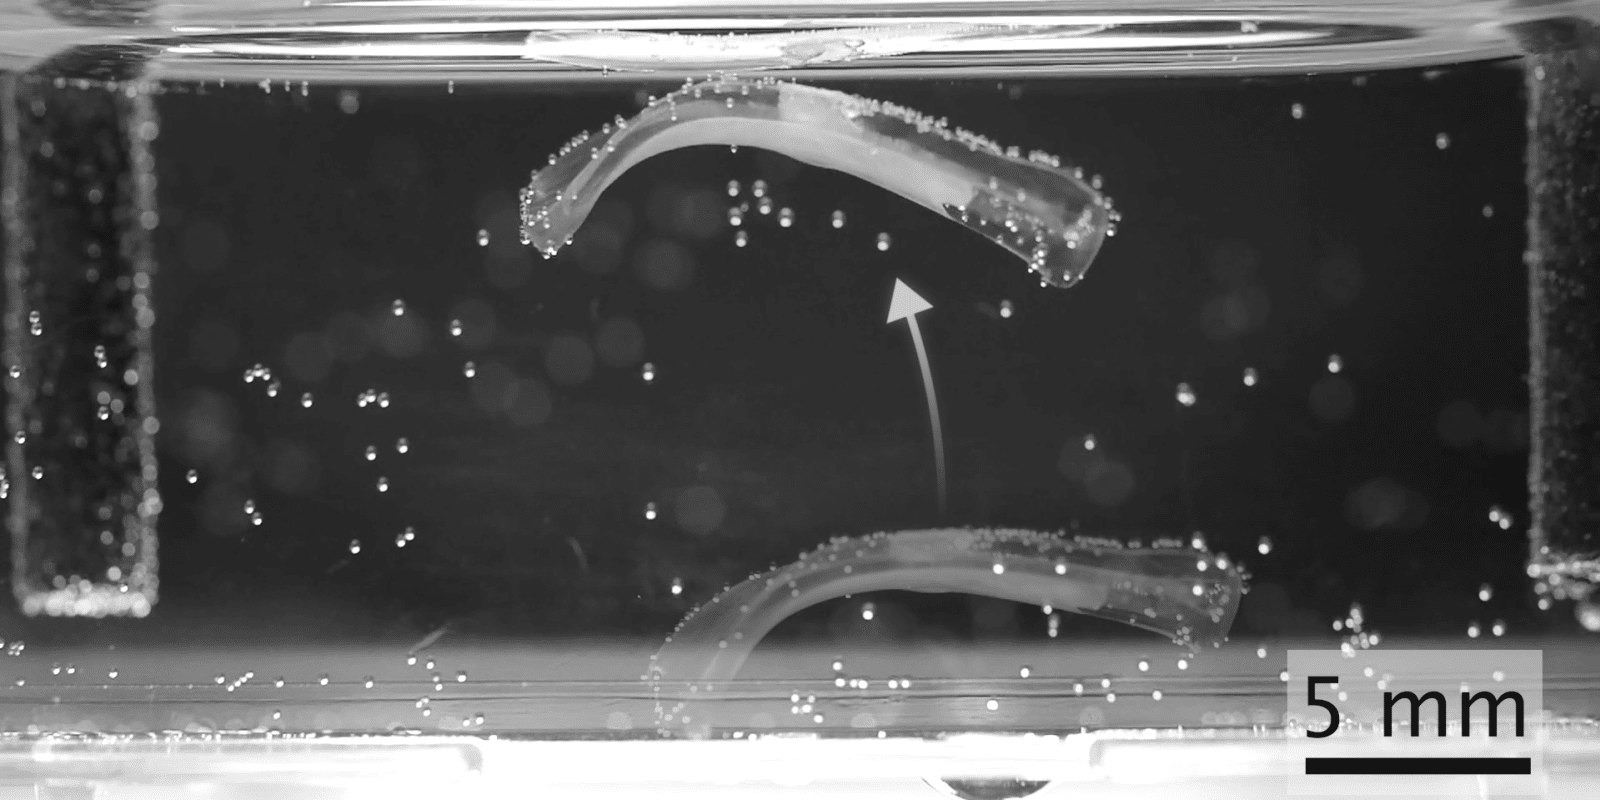
Un piccolo robot può muoversi grazie a muscoli vivi coltivati in laboratorio, senza usare un motore convenzionale. Lo dimostrano i bioattuatori dell’ETH Zurich: strutture di circa 1,5 centimetri che combinano cellule muscolari di topo e un supporto morbido. Negli esperimenti hanno saltato, nuotato, camminato sul fondo di un recipiente e afferrato un oggetto. Non sono però macchine autonome pronte a uscire dal laboratorio.
La ricerca è tornata al centro dell’attenzione con la presentazione pubblicata dall’ETH il 22 ottobre 2026. Lo studio scientifico, firmato da Aiste Balciunaite, Mike Y. Michelis e colleghi, era già apparso l’11 settembre su Nature Communications. Distinguere le due date evita di scambiare il nuovo racconto pubblico per una scoperta appena pubblicata.
Come funzionano i robot con muscoli vivi
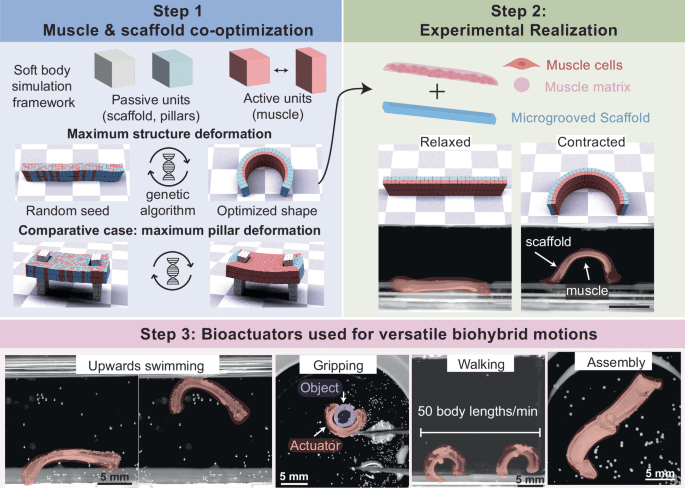
Il principio è unire una parte che si contrae a una che trasforma quella contrazione in movimento. La prima è uno strato di tessuto muscolare ottenuto da cellule coltivate; la seconda è uno scheletro di idrogel, un materiale ricco d’acqua e deformabile. Quando il muscolo si accorcia, l’insieme si piega. Quando si rilassa, l’elasticità del supporto contribuisce a riportarlo verso la posizione iniziale.
Non basta quindi aggiungere più cellule per ottenere un robot migliore. La forma del muscolo, lo spessore degli strati, la rigidità del supporto e il collegamento tra i due influenzano la deformazione. I ricercatori li hanno progettati insieme al computer, invece di scegliere prima una struttura e adattarvi successivamente il tessuto vivente.
La ricerca originale su Nature Communications descrive simulazioni, ottimizzazione e prove di laboratorio. Il risultato non è una creatura artificiale completa: gli autori precisano che il tessuto ingegnerizzato non riproduce tutte le caratteristiche di un muscolo fisiologico, compresa la sua organizzazione e vascolarizzazione.
Che cosa significa il risultato «fino a undici volte»
Il dato più vistoso riguarda l’ampiezza del movimento, fino a undici volte superiore rispetto a precedenti sistemi con un volume muscolare confrontabile. Non significa che questi robot siano undici volte più intelligenti, veloci o forti in qualsiasi attività. Il confronto riguarda una misura specifica della deformazione.
La distinzione conta perché un componente può piegarsi molto senza riuscire a spostare efficacemente un corpo. Per dimostrarne l’utilità, il gruppo ha realizzato configurazioni diverse, adatte a compiti differenti. Non si tratta dunque di un unico robot che passa liberamente dal nuoto alla presa di oggetti.
Anche la variabilità è importante: in cinque bioattuatori analizzati, l’ampiezza del movimento andava da circa 0,5 a 6,6 millimetri. Il valore migliore non descrive ogni esemplare. Il tessuto vivente rende la costruzione più complessa di quella di un componente industriale sempre identico.
Quanto saltano e come camminano
In una prova, una singola contrazione ha sollevato il bioattuatore di circa 5,1 millimetri dal fondo del recipiente, circa un terzo della sua lunghezza. È una dimostrazione in ambiente liquido: immaginarlo mentre salta sul pavimento di casa darebbe un’impressione sbagliata dell’esperimento.
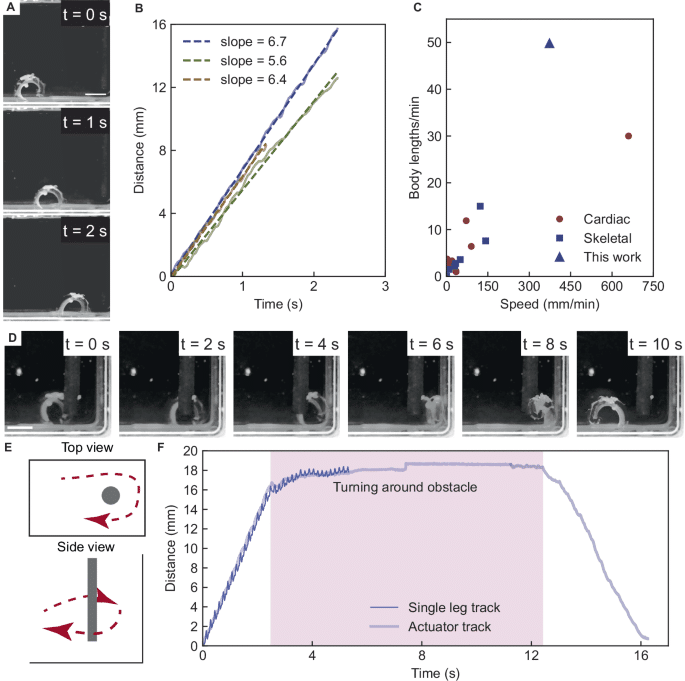
La versione predisposta per camminare ha raggiunto una velocità di circa 6,2 millimetri al secondo. In quel caso, le contrazioni spontanee del tessuto hanno prodotto la propulsione più efficace nelle condizioni studiate. La configurazione per nuotare, invece, è stata modificata anche per regolarne il galleggiamento e ha raggiunto l’interfaccia tra aria e liquido con la stimolazione appropriata.
Il robot camminatore è riuscito ad aggirare un angolo in un percorso sperimentale, ma non stava decidendo dove andare. Gli autori specificano che la navigazione non era controllata attivamente: quando non imboccava correttamente il passaggio, poteva urtare l’ostacolo e rimbalzare. È una differenza concreta tra movimento efficace e autonomia.
Perché non possono ancora vivere fuori dal laboratorio
Il limite principale non è soltanto farli muovere. Il tessuto deve restare vitale: oggi questi sistemi dipendono da una soluzione nutritiva. Per strutture più grandi servirebbe distribuire ossigeno e nutrienti all’interno e rimuovere i prodotti di scarto, una funzione paragonabile a quella di una rete vascolare.
Bisogna inoltre rendere più uniforme la maturazione delle cellule e ottenere prestazioni ripetibili. Un esperimento riuscito dimostra una possibilità fisica e biologica, non l’affidabilità necessaria a un dispositivo operativo per lunghi periodi.
Robot bioibridi non significa robot coscienti
La parola “viventi” riguarda le cellule che generano il movimento. Lo studio non dimostra coscienza, pensiero o capacità di scegliere un obiettivo. È utile distinguere questi prototipi dai biobot fatti di cellule: sotto etichette simili possono trovarsi costruzioni e funzioni molto diverse.
Anche i robot controllati attraverso segnali dei funghi mostrano un altro modo di integrare materiale biologico e componenti artificiali. Nel caso dell’ETH, il punto centrale è invece progettare il muscolo come parte della meccanica del robot.
La novità più utile da trattenere è questa: non conta solo quanto un muscolo si contrae, ma quanto bene il resto della struttura sfrutta quella contrazione. Il salto scientifico è aver trasformato questa relazione in un problema progettuale misurabile. La strada verso macchine bioibride autonome resta ancora aperta.
Immagine di copertina: Balciunaite et al., Nature Communications (2026), via ETH Zurich, CC BY 4.0. Nessuna modifica al contenuto; ridimensionamento editoriale.
Entra nella conversazione
Condividi il tuo punto di vista: non serve creare un account. I contributi restano soggetti alla moderazione editoriale.